>
Sản phẩm
>
Động cơ giảm tốc BLDC hiệu ứng Hall 24V, trục thẳng (GN) công suất 400W hãng ZD 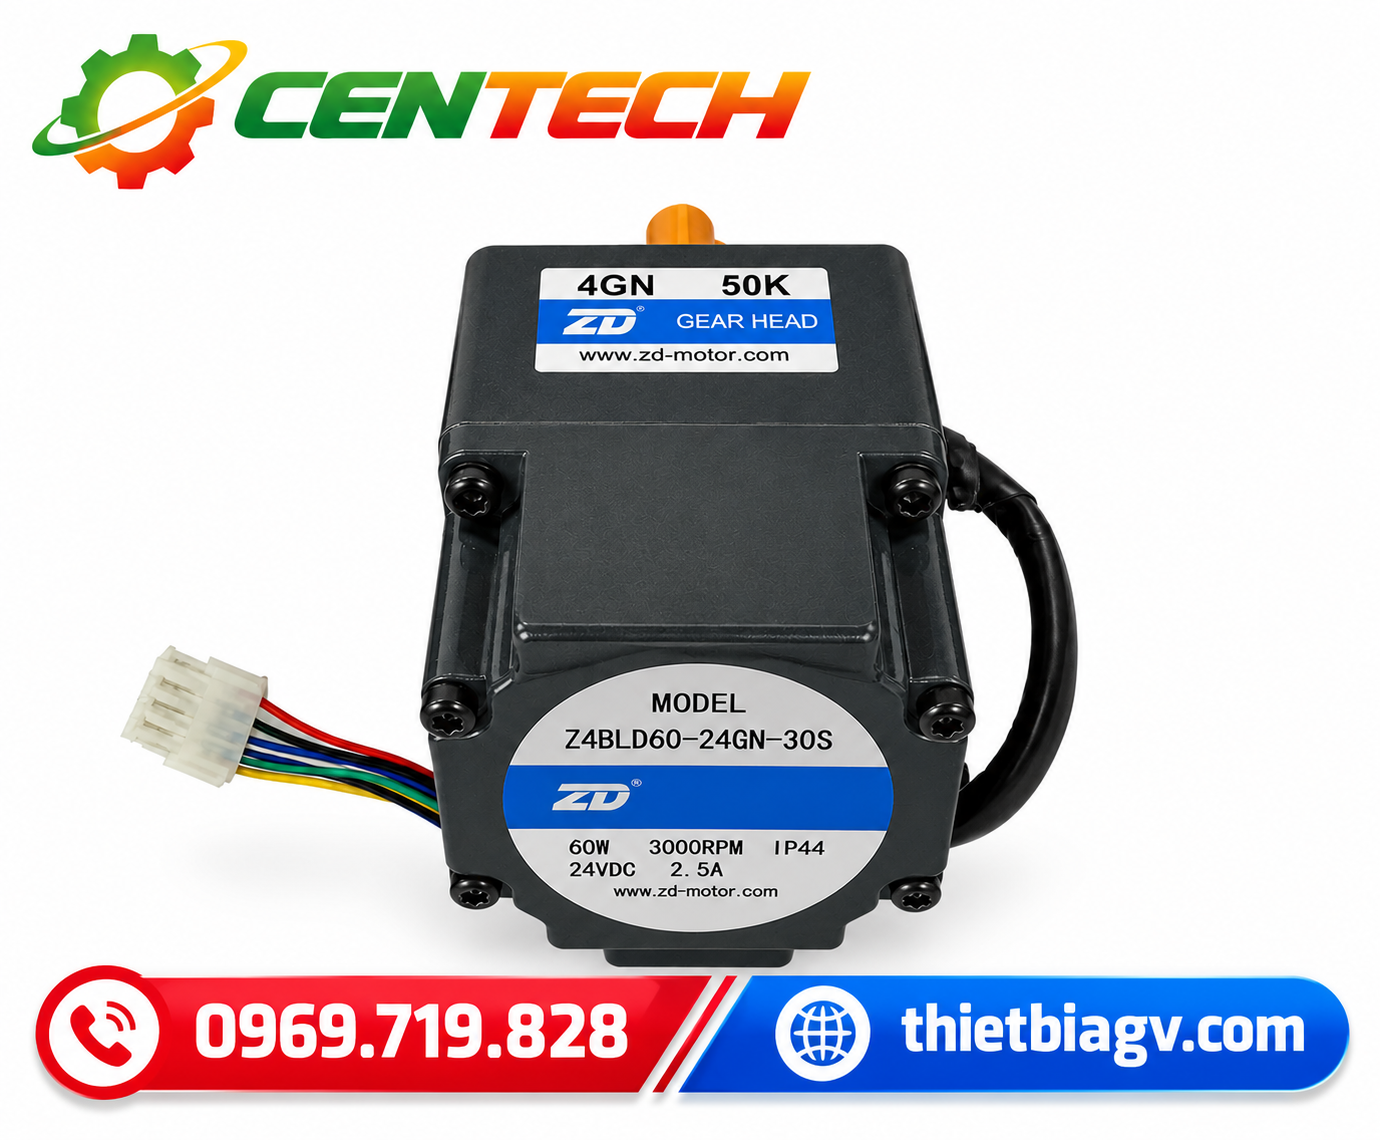
Động cơ giảm tốc BLDC hiệu ứng Hall 24V, trục thẳng (GN) công suất 400W hãng ZD là dòng động cơ điện một chiều không chổi than, tích hợp cảm biến Hall và cơ cấu giảm tốc nhằm đáp ứng nhu cầu truyền động trong các hệ thống máy móc, thiết bị công nghiệp và dây chuyền tự động hóa.
Sản phẩm sử dụng nguồn điện danh định 24V DC, công suất 400W, kết hợp thiết kế trục thẳng GN để thuận tiện kết nối với các cơ cấu truyền động cơ khí. Nhờ sử dụng công nghệ BLDC, động cơ không cần chổi than để thực hiện chuyển mạch cơ khí, giúp giảm hao mòn tại bộ phận này và thuận tiện cho việc tích hợp với bộ điều khiển điện tử.
Cơ cấu giảm tốc có nhiệm vụ giảm tốc độ quay và tăng mô-men xoắn tại đầu ra theo tỷ số truyền. Đặc điểm này giúp động cơ phù hợp để xem xét sử dụng trong những ứng dụng cần tốc độ đầu ra thấp hơn tốc độ quay của động cơ, đồng thời cần lực kéo hoặc lực quay đáp ứng yêu cầu tải.
Động cơ giảm tốc BLDC 24V 400W hãng ZD có thể được ứng dụng trong hệ thống băng tải, thiết bị vận chuyển, robot công nghiệp, AGV và các cơ cấu truyền động tự động. Tuy nhiên, việc lựa chọn model cụ thể cần dựa trên tốc độ đầu ra, mô-men xoắn, tỷ số truyền, kích thước lắp đặt và yêu cầu điều khiển của từng hệ thống.
2.1. Động cơ BLDC là gì?
BLDC là viết tắt của Brushless Direct Current Motor, có nghĩa là động cơ điện một chiều không chổi than.
Khác với động cơ DC chổi than truyền thống, động cơ BLDC sử dụng bộ điều khiển điện tử để thực hiện quá trình chuyển mạch dòng điện qua các cuộn dây. Rôto thường sử dụng nam châm vĩnh cửu, trong khi stato chứa các cuộn dây tạo ra từ trường quay để làm rôto chuyển động.
Các bộ phận cơ bản của động cơ BLDC gồm:
Stato và các cuộn dây điện từ.
Rôto sử dụng nam châm vĩnh cửu.
Cảm biến Hall để nhận biết vị trí tương đối của rôto.
Bộ điều khiển BLDC để thực hiện chuyển mạch và điều khiển hoạt động.
Cơ cấu giảm tốc đối với phiên bản động cơ giảm tốc.
Khi được cấp nguồn và kết nối với bộ điều khiển tương thích, động cơ hoạt động nhờ quá trình cấp điện tuần tự cho các cuộn dây. Bộ điều khiển phối hợp tín hiệu cảm biến Hall để xác định thời điểm chuyển mạch phù hợp, tạo ra chuyển động quay của rôto.
2.2. Vai trò của cảm biến Hall
Cảm biến Hall là thành phần quan trọng trong động cơ BLDC có cảm biến xác định vị trí rôto. Cảm biến cung cấp tín hiệu phản ánh vị trí từ trường của rôto để bộ điều khiển xác định trình tự cấp điện cho các cuộn dây.
Các chức năng chính của cảm biến Hall bao gồm:
Hỗ trợ xác định vị trí rôto trong quá trình vận hành.
Cung cấp tín hiệu phục vụ chuyển mạch điện tử.
Hỗ trợ quá trình khởi động động cơ.
Giúp bộ điều khiển điều chỉnh tốc độ khi được thiết kế tương thích.
Hỗ trợ giám sát trạng thái quay trong các hệ thống điều khiển phù hợp.
Cảm biến Hall không đồng nghĩa với encoder đo vị trí có độ phân giải cao. Nếu ứng dụng yêu cầu định vị chính xác hoặc đồng bộ chuyển động phức tạp, cần kiểm tra xem động cơ và bộ điều khiển có hỗ trợ thêm encoder hoặc thiết bị phản hồi phù hợp hay không.
2.3. Ưu điểm của động cơ không chổi than
So với nhiều loại động cơ DC sử dụng chổi than, động cơ BLDC có một số ưu điểm đáng chú ý:
Không có chổi than nên không cần thay thế chổi than định kỳ.
Giảm hao mòn cơ khí liên quan đến tiếp xúc giữa chổi than và cổ góp.
Không phát sinh tia lửa điện do quá trình tiếp xúc chổi than thông thường.
Có khả năng đạt hiệu suất cao khi được lựa chọn và điều khiển phù hợp.
Hỗ trợ điều chỉnh tốc độ bằng bộ điều khiển điện tử.
Phù hợp với nhiều hệ thống truyền động và tự động hóa.
Hiệu suất thực tế, độ ồn, tuổi thọ và khả năng chịu tải phụ thuộc vào cấu tạo động cơ, chất lượng bộ giảm tốc, bộ điều khiển và điều kiện làm việc.
3.1. Công suất 400W
Công suất danh định 400W là thông số quan trọng khi lựa chọn động cơ cho hệ thống truyền động. Công suất cần được xem xét cùng với tốc độ quay, mô-men xoắn và đặc tính tải để xác định khả năng đáp ứng yêu cầu vận hành.
Đối với các ứng dụng có tải thay đổi liên tục, cần đánh giá cả tải khởi động, tải liên tục và tải đỉnh. Không nên chỉ dựa vào công suất danh định để kết luận động cơ có thể kéo được một khối lượng cụ thể.
Động cơ sử dụng điện áp danh định 24V DC, phù hợp với những hệ thống được thiết kế sử dụng nguồn điện một chiều tương ứng.
Khi lựa chọn nguồn cấp, cần kiểm tra khả năng cung cấp dòng điện liên tục và dòng điện đỉnh theo yêu cầu của động cơ và driver. Nguồn điện cũng cần đáp ứng yêu cầu về độ ổn định điện áp và các điều kiện bảo vệ của hệ thống.
Không nên cấp nguồn trực tiếp vào các dây pha của động cơ BLDC khi chưa có bộ điều khiển phù hợp.
3.3. Tích hợp bộ giảm tốc
Bộ giảm tốc giúp thay đổi quan hệ giữa tốc độ quay và mô-men xoắn tại đầu ra. Khi giảm tốc độ thông qua bộ truyền bánh răng, mô-men xoắn đầu ra có thể tăng lên, sau khi tính đến tổn hao cơ khí.
Tỷ số truyền là thông số quan trọng quyết định tốc độ đầu ra. Vì vậy, cùng một mức công suất động cơ nhưng sử dụng tỷ số truyền khác nhau sẽ tạo ra đặc tính tốc độ và mô-men xoắn khác nhau.
Khi lựa chọn bộ giảm tốc, cần kiểm tra mô-men xoắn cho phép, tải hướng kính, tải hướng trục và chế độ vận hành để tránh sử dụng vượt giới hạn cơ khí.
3.4. Thiết kế trục thẳng GN
Phiên bản trục thẳng GN được thiết kế để kết nối với cơ cấu truyền động theo cấu hình cơ khí tương ứng.
Tùy thuộc vào kích thước trục và thiết kế cụ thể, động cơ có thể được kết nối với khớp nối, bánh răng, puly hoặc các bộ phận truyền động khác.
Trước khi lắp đặt, cần xác nhận đường kính trục, chiều dài trục, kiểu then nếu có, kích thước mặt bích và vị trí lỗ bắt vít. Những thông số này phải được đối chiếu với bản vẽ kỹ thuật của đúng model.
3.5. Khả năng điều khiển tốc độ
Động cơ BLDC có thể điều chỉnh tốc độ thông qua bộ điều khiển tương thích. Tùy cấu hình driver, người dùng có thể lựa chọn phương thức điều khiển bằng tín hiệu analog, PWM hoặc giao tiếp điều khiển khác.
Khả năng đảo chiều, phanh điện, điều khiển vòng kín và giám sát lỗi cũng phụ thuộc vào tính năng của driver. Vì vậy, cần xác nhận cấu hình bộ điều khiển trước khi thiết kế hệ thống.
Các thông tin đã xác định của sản phẩm gồm:
|
Thông số |
Giá trị |
|---|---|
|
Tên sản phẩm |
Động cơ giảm tốc BLDC hiệu ứng Hall |
|
Hãng |
ZD |
|
Công nghệ động cơ |
BLDC không chổi than |
|
Điện áp danh định |
24V DC |
|
Công suất danh định |
400W |
|
Cảm biến |
Hall |
|
Kiểu trục |
Trục thẳng GN |
|
Cơ cấu truyền động |
Bộ giảm tốc |
|
Bộ điều khiển |
Driver BLDC tương thích |
Các thông số như tốc độ đầu ra, tỷ số truyền, mô-men xoắn, dòng điện định mức, kích thước thân động cơ, kích thước trục, cấp bảo vệ và sơ đồ dây cần được xác nhận theo mã model cụ thể của hãng ZD. Không nên sử dụng thông số ước tính thay cho tài liệu kỹ thuật của nhà sản xuất.
5.1. Hệ thống băng tải công nghiệp
Động cơ giảm tốc BLDC có thể được sử dụng trong các hệ thống băng tải cần điều khiển chuyển động và lựa chọn tốc độ đầu ra phù hợp.
Một số ứng dụng tiêu biểu gồm:
Băng tải vận chuyển linh kiện.
Băng tải trong dây chuyền đóng gói.
Hệ thống cấp liệu tự động.
Băng tải phân loại sản phẩm.
Thiết bị vận chuyển vật liệu trong nhà xưởng.
Khi thiết kế băng tải, cần xác định khối lượng vật liệu, tốc độ băng tải, đường kính con lăn, lực cản và thời gian vận hành. Từ đó mới có thể lựa chọn tỷ số truyền và mô-men xoắn cần thiết.
5.2. Robot tự hành AGV
Trong hệ thống AGV, động cơ là một trong những thành phần quyết định khả năng di chuyển của xe. Động cơ giảm tốc BLDC 24V 400W có thể được xem xét cho các ứng dụng AGV khi thông số của model đáp ứng yêu cầu thiết kế.
Các yếu tố cần đánh giá gồm:
Tổng khối lượng xe và hàng hóa.
Tốc độ di chuyển yêu cầu.
Đường kính bánh xe.
Gia tốc và thời gian dừng.
Độ dốc và điều kiện mặt sàn.
Mô-men xoắn khởi động.
Chế độ điều khiển tốc độ và chiều quay.
Nếu AGV yêu cầu điều khiển vị trí chính xác, đồng bộ nhiều bánh xe hoặc kiểm soát quỹ đạo, cần xác định rõ yêu cầu phản hồi tốc độ và vị trí trước khi lựa chọn động cơ.
5.3. Máy móc tự động hóa
Động cơ có thể được cân nhắc trong những cơ cấu truyền động của máy đóng gói, máy cấp phôi, máy phân loại, thiết bị quay và các dây chuyền sản xuất tự động.
Việc lựa chọn cần căn cứ vào chu kỳ làm việc, thời gian tăng tốc, thời gian giảm tốc, tải quán tính và yêu cầu dừng chính xác của từng cơ cấu.
5.4. Thiết bị cơ điện chuyên dụng
Ngoài các ứng dụng công nghiệp phổ biến, động cơ giảm tốc BLDC còn có thể được tích hợp vào các thiết bị cơ điện, mô hình nghiên cứu, hệ thống vận chuyển và những dự án tự động hóa có yêu cầu kỹ thuật phù hợp.
6.1. Xác định tải trọng và công suất
Bước đầu tiên là xác định tải trọng mà động cơ cần kéo hoặc quay. Với hệ thống chuyển động, cần tính đến lực cản, ma sát, gia tốc và điều kiện vận hành thực tế.
Công suất 400W cần được đánh giá cùng tốc độ và mô-men xoắn. Một động cơ có công suất phù hợp nhưng mô-men xoắn không đủ tại tốc độ yêu cầu vẫn có thể không đáp ứng được ứng dụng.
6.2. Lựa chọn tốc độ đầu ra
Tốc độ đầu ra phải phù hợp với tốc độ của cơ cấu máy. Đối với băng tải, cần xác định tốc độ tuyến tính của băng. Đối với bánh xe AGV, cần xác định tốc độ di chuyển và đường kính bánh.
Sau khi xác định tốc độ cần thiết, có thể lựa chọn tỷ số truyền tương ứng theo tốc độ quay của động cơ và đặc tính bộ giảm tốc.
6.3. Kiểm tra mô-men xoắn
Mô-men xoắn cần được kiểm tra ở cả trạng thái khởi động và vận hành liên tục. Các tải có quán tính lớn hoặc thường xuyên tăng giảm tốc có thể đòi hỏi mô-men xoắn cao trong thời gian ngắn.
Ngoài ra, cần đối chiếu mô-men xoắn yêu cầu với giới hạn chịu tải của bộ giảm tốc để tránh làm hỏng bánh răng, ổ bi hoặc trục đầu ra.
6.4. Lựa chọn driver phù hợp
Driver cần tương thích với điện áp 24V DC, công suất động cơ, dòng điện yêu cầu và tín hiệu cảm biến Hall.
Nếu hệ thống cần điều khiển tốc độ từ PLC, vi điều khiển hoặc bộ điều khiển trung tâm, cần kiểm tra các cổng tín hiệu và phương thức điều khiển mà driver hỗ trợ.
6.5. Kiểm tra kích thước cơ khí
Kích thước thân động cơ, mặt bích, trục đầu ra và vị trí lỗ lắp đặt cần phù hợp với thiết kế máy.
Nên sử dụng bản vẽ kỹ thuật của đúng model để thiết kế giá đỡ và cơ cấu kết nối, tránh phải gia công lại khi lắp ráp.
7.1. Kiểm tra sản phẩm trước khi lắp
Kiểm tra thân động cơ, trục đầu ra, bộ giảm tốc, dây dẫn và các đầu nối. Nếu phát hiện dấu hiệu hư hỏng hoặc thông số không khớp với yêu cầu, cần xác nhận lại trước khi đưa vào sử dụng.
7.2. Đấu nối nguồn điện và driver
Sử dụng nguồn 24V DC có khả năng cấp dòng phù hợp. Đấu nối các dây pha và dây cảm biến Hall theo sơ đồ của nhà sản xuất và hướng dẫn của driver.
Không tự ý thay đổi thứ tự dây khi chưa xác định chức năng từng dây. Đấu nối không đúng có thể khiến động cơ quay không ổn định hoặc gây hư hỏng bộ điều khiển.
7.3. Lắp đặt cơ cấu truyền động
Căn chỉnh khớp nối, bánh răng hoặc puly đúng vị trí. Hạn chế lực lệch tâm và tải hướng kính vượt giới hạn cho phép của trục đầu ra.
Giá đỡ động cơ phải chắc chắn, hạn chế rung động và đảm bảo không gian tản nhiệt phù hợp.
7.4. Chạy thử không tải
Sau khi hoàn tất đấu nối, tiến hành chạy thử ở điều kiện an toàn theo hướng dẫn kỹ thuật. Kiểm tra chiều quay, độ rung, tiếng ồn, tín hiệu Hall và trạng thái hoạt động của driver.
Nếu động cơ rung mạnh, phát tiếng bất thường hoặc driver báo lỗi, cần ngắt nguồn và kiểm tra nguyên nhân trước khi tiếp tục.
7.5. Chạy thử có tải và bảo dưỡng
Tăng tải từng bước trong giới hạn thiết kế. Theo dõi dòng điện, nhiệt độ, tiếng ồn và tình trạng cơ khí trong quá trình vận hành.
Định kỳ kiểm tra các đầu nối điện, bu lông lắp đặt, ổ bi và bộ giảm tốc theo hướng dẫn của nhà sản xuất. Ngắt nguồn trước khi thực hiện kiểm tra hoặc bảo dưỡng.
Việc lựa chọn đúng động cơ giảm tốc BLDC 24V 400W giúp hệ thống truyền động đáp ứng tốt hơn các yêu cầu về tốc độ, mô-men xoắn và chế độ vận hành.
Những lợi ích có thể đạt được gồm:
Hạn chế bảo trì liên quan đến chổi than.
Thuận tiện tích hợp với bộ điều khiển điện tử.
Điều chỉnh tốc độ linh hoạt khi sử dụng driver phù hợp.
Tận dụng cơ cấu giảm tốc để đạt tốc độ và mô-men xoắn đầu ra cần thiết.
Dễ dàng tích hợp vào các hệ thống máy móc và tự động hóa theo cấu hình tương thích.
Hỗ trợ xây dựng giải pháp truyền động gọn gàng và phù hợp với yêu cầu ứng dụng.
Hiệu quả thực tế phụ thuộc vào việc lựa chọn đúng model, thiết kế cơ khí, nguồn cấp, bộ điều khiển và điều kiện sử dụng.
CENTECH cung cấp các sản phẩm và giải pháp phục vụ lĩnh vực điều khiển, truyền động và tự động hóa công nghiệp.
Đối với động cơ giảm tốc BLDC hiệu ứng Hall 24V, trục thẳng GN công suất 400W hãng ZD, khách hàng nên cung cấp thông tin về ứng dụng, tải trọng, tốc độ đầu ra, mô-men xoắn, kích thước lắp đặt và phương thức điều khiển để được hỗ trợ lựa chọn cấu hình phù hợp.
Thông tin liên hệ:
Đơn vị: CENTECH
Điện thoại: 0969 719 828
Website: https://thietbiagv.com
Động cơ giảm tốc BLDC 24V 400W có cần driver không?
Có. Động cơ BLDC cần bộ điều khiển tương thích để thực hiện chuyển mạch điện tử và điều khiển hoạt động. Driver phải phù hợp với điện áp, công suất, dòng điện và tín hiệu cảm biến Hall của động cơ.
Động cơ BLDC hiệu ứng Hall có điều chỉnh được tốc độ không?
Có thể điều chỉnh tốc độ khi sử dụng driver hỗ trợ chức năng này. Phạm vi tốc độ và phương thức điều khiển phụ thuộc vào model động cơ và bộ điều khiển.
Động cơ 400W có thể sử dụng cho AGV không?
Có thể xem xét sử dụng nếu công suất, mô-men xoắn, tốc độ đầu ra, kích thước và chế độ điều khiển đáp ứng yêu cầu thiết kế của AGV. Cần tính toán theo tải trọng và điều kiện vận hành thực tế.
Động cơ giảm tốc GN có lắp được với mọi cơ cấu máy không?
Không. Cần kiểm tra kích thước trục, mặt bích, vị trí lỗ bắt vít, tỷ số truyền và giới hạn tải của bộ giảm tốc trước khi lắp đặt.
Động cơ BLDC có cần bảo dưỡng không?
Động cơ không cần thay chổi than nhưng vẫn cần kiểm tra ổ bi, bộ giảm tốc, các đầu nối điện và tình trạng cơ khí định kỳ theo hướng dẫn của nhà sản xuất.
Động cơ giảm tốc BLDC hiệu ứng Hall 24V, trục thẳng (GN) công suất 400W hãng ZD là giải pháp truyền động kết hợp động cơ không chổi than, cảm biến Hall và bộ giảm tốc. Sản phẩm có thể được xem xét cho các hệ thống băng tải, robot công nghiệp, AGV, máy móc và thiết bị tự động hóa có yêu cầu kỹ thuật phù hợp.
Để lựa chọn chính xác, cần xác nhận mã model và các thông số như tốc độ đầu ra, tỷ số truyền, mô-men xoắn, dòng điện, kích thước cơ khí và bộ điều khiển tương thích. Việc kiểm tra đầy đủ những thông số này giúp đảm bảo động cơ phù hợp với tải và vận hành ổn định trong hệ thống thực tế.

.png)
(1).png)