>
Sản phẩm
>
Bộ Động cơ và điều khiển servo DC TODETECH 48V,400 w, giao tiếp RS232 không phanh 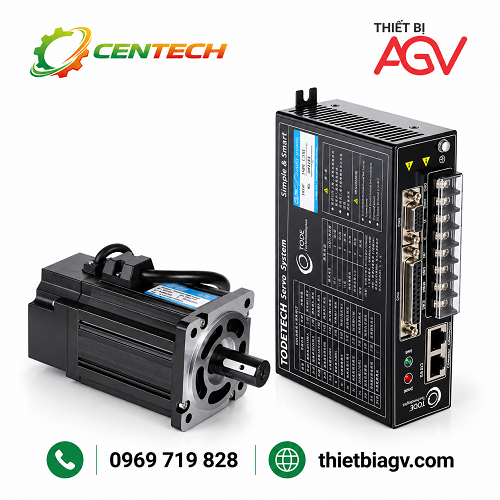
Bộ động cơ và điều khiển servo DC TODETECH 48V 400W giao tiếp RS232 không phanh là cấu hình truyền động được định hướng cho các hệ thống tự động hóa công nghiệp, xe tự hành AGV, robot di động và máy móc cần điều khiển tốc độ, vị trí hoặc chuyển động.
Hệ thống servo DC bao gồm động cơ servo và driver điều khiển chuyên dụng. Driver tiếp nhận lệnh điều khiển, xử lý tín hiệu phản hồi và điều chỉnh hoạt động của động cơ theo cấu hình được thiết lập. Việc sử dụng giao tiếp RS232 có thể hỗ trợ kết nối với bộ điều khiển, máy tính nhúng hoặc thiết bị cấu hình tương thích, tùy theo chức năng được nhà sản xuất hỗ trợ trên từng model.
Phiên bản 400W phù hợp để xem xét trong các ứng dụng cần công suất truyền động ở mức trung bình. Cấu hình không phanh giúp đơn giản hóa phần cơ khí của động cơ, phù hợp với các hệ thống có phương án dừng và giữ tải riêng.
Lưu ý: Cấu hình 48V, 400W, giao tiếp RS232 và không phanh cần được xác nhận theo đúng mã động cơ và driver trước khi đặt hàng. Tài liệu sản phẩm thể hiện nhiều phiên bản động cơ và driver khác nhau, nhưng chưa đủ căn cứ để khẳng định mọi thông số này cùng xuất hiện trên một model cụ thể.
2.1. Công suất 400W cho hệ thống truyền động
Động cơ servo DC 400W được sử dụng trong các ứng dụng cần điều khiển chuyển động và tốc độ theo yêu cầu thiết kế. Khi lựa chọn, cần tính toán công suất, mô-men xoắn, tốc độ và tải thực tế để đảm bảo động cơ đáp ứng được chu kỳ làm việc.
Theo bảng cấu hình dòng SDGA trong tài liệu sản phẩm, nhóm động cơ 400W có tốc độ định mức 3000 vòng/phút. Mô-men xoắn định mức khoảng 1,27 N.m được thể hiện ở một số phiên bản trong bảng. Các thông số này cần được đối chiếu với đúng mã động cơ dự kiến sử dụng.
2.2. Sử dụng nguồn điện DC 48V
Nguồn DC 48V thường được cân nhắc trong các hệ thống truyền động sử dụng bộ pin hoặc nguồn điện một chiều. Tuy nhiên, điện áp danh định 48V không có nghĩa mọi driver trong dòng sản phẩm đều tương thích.
Tài liệu giới thiệu dòng driver TSDA có các phiên bản với dải điện áp đầu vào 18–60VDC hoặc 24–80VDC. Khi lựa chọn cấu hình 48V, cần xác nhận điện áp định mức của động cơ, dải đầu vào của driver và mức điện áp thực tế của nguồn cấp.
2.3. Thiết kế không phanh
Phiên bản không phanh không tích hợp cơ cấu phanh điện từ trên động cơ. Cấu hình này có thể phù hợp với các hệ thống không yêu cầu phanh giữ tích hợp tại động cơ hoặc đã có cơ cấu dừng, giữ tải riêng.
Khi sử dụng cho AGV, robot hoặc cơ cấu nâng hạ, cần đánh giá kỹ yêu cầu dừng khẩn cấp, giữ tải và chống chuyển động ngoài ý muốn. Không nên coi việc ngắt lệnh điều khiển hoặc ngắt nguồn động cơ là giải pháp thay thế cho phanh cơ khí trong mọi tình huống.
2.4. Giao tiếp RS232
RS232 là giao tiếp truyền thông nối tiếp có thể được sử dụng để cấu hình, giám sát hoặc truyền lệnh nếu driver hỗ trợ chức năng tương ứng.
Trước khi tích hợp, cần xác nhận cổng RS232 trên đúng model driver có chức năng gì, giao thức truyền thông, tốc độ baud, cấu trúc lệnh và sơ đồ chân. Không nên mặc định cổng RS232 luôn là giao tiếp điều khiển chuyển động chính.
2.5. Kết hợp với bộ điều khiển bên ngoài
Tùy theo khả năng của driver, hệ thống có thể được tích hợp với PLC, bộ điều khiển chuyển động hoặc bộ điều khiển nhúng như ESP32, STM32. Phương án kết nối phải dựa trên giao tiếp thực tế được hỗ trợ, mức điện áp logic và giao thức của từng thiết bị.
Các thông tin dưới đây được tổng hợp theo yêu cầu cấu hình và tài liệu giới thiệu dòng sản phẩm. Những thông số chưa được xác nhận cho đúng mã hàng được ghi chú riêng để tránh nhầm lẫn khi lựa chọn.
|
Thông số |
Giá trị hoặc mô tả |
|---|---|
|
Thương hiệu |
TODETECH |
|
Loại thiết bị |
Bộ động cơ servo DC và driver |
|
Công suất động cơ |
400W |
|
Điện áp yêu cầu |
48VDC, cần xác nhận theo model |
|
Giao tiếp yêu cầu |
RS232, cần xác nhận chức năng trên driver |
|
Phiên bản phanh |
Không phanh |
|
Tốc độ định mức |
Nhóm 400W có phiên bản 3000 vòng/phút |
|
Mô-men xoắn định mức |
Khoảng 1,27 N.m ở một số phiên bản 400W |
|
Driver |
Dòng TSDA, lựa chọn theo khả năng tương thích |
|
Ứng dụng |
AGV, robot di động, máy móc tự động hóa |
|
Điện áp đầu vào driver |
Có phiên bản 18–60VDC và 24–80VDC |
|
Phương thức điều khiển |
Phụ thuộc model driver và tài liệu kỹ thuật |
Lưu ý về thông số: Bảng trên không thay thế datasheet của mã hàng cụ thể. Trước khi mua, cần xác nhận mã động cơ, điện áp định mức, tốc độ, mô-men xoắn, encoder, giao tiếp RS232 và driver tương thích. Không sử dụng thông số của một phiên bản để mặc định áp dụng cho tất cả các phiên bản 400W.
Driver servo là bộ phận điều khiển quan trọng, có nhiệm vụ tiếp nhận lệnh, điều khiển động cơ và xử lý các tín hiệu phản hồi theo cấu hình của hệ thống.
Theo tài liệu giới thiệu, dòng TSDA có một số phiên bản như TSDA-C11A, TSDA-C12B và TSDA-C21B.
4.1. Dải điện áp đầu vào
Các dải điện áp được thể hiện trong tài liệu gồm:
TSDA-C11A: 18–60VDC.
TSDA-C12B: 24–80VDC.
TSDA-C21B: 24–80VDC.
Đối với hệ thống sử dụng nguồn 48V, cần kiểm tra điện áp hoạt động thực tế của nguồn, đặc biệt khi nguồn pin đầy hoặc điện áp thay đổi trong quá trình tăng tốc và giảm tốc. Đồng thời, phải xác nhận dòng điện, công suất động cơ và khả năng đáp ứng của driver.
Không nên chỉ dựa vào việc dải điện áp có chứa mức 48V để kết luận driver tương thích hoàn toàn với động cơ.
4.2. Khả năng điều khiển
Tài liệu giới thiệu dòng TSDA đề cập đến điều khiển bằng tín hiệu xung và các giao tiếp truyền thông như RS232, RS485 hoặc CAN tùy model.
Khi đặt cấu hình RS232, cần yêu cầu nhà cung cấp xác nhận:
Driver có cổng RS232 hay không.
Cổng RS232 dùng để cấu hình, giám sát hay điều khiển.
Giao thức và cấu trúc lệnh được hỗ trợ.
Tốc độ truyền và sơ đồ chân kết nối.
Khả năng đọc trạng thái hoặc lỗi từ driver.
Không nên mặc định mọi driver TSDA đều hỗ trợ tất cả các giao tiếp và phương thức điều khiển.
4.3. Chức năng bảo vệ
Tài liệu dòng driver có đề cập một số chức năng bảo vệ như quá tốc độ, quá điện áp, quá dòng, quá tải và sai lệch vị trí vượt ngưỡng.
Các chức năng này hỗ trợ phát hiện một số trạng thái bất thường nhưng không thay thế hoàn toàn các giải pháp an toàn của hệ thống. Với AGV và robot di động, vẫn cần thiết kế phương án dừng khẩn cấp, bảo vệ nguồn và ngăn chuyển động ngoài ý muốn.
5.1. Nguyên lý kết nối
RS232 là chuẩn giao tiếp nối tiếp có thể dùng để trao đổi dữ liệu giữa driver và thiết bị điều khiển tương thích. Tùy thiết kế của driver, dữ liệu trao đổi có thể phục vụ việc cài đặt tham số, giám sát trạng thái hoặc gửi lệnh điều khiển.
Một hệ thống điển hình có thể gồm:
Bộ điều khiển trung tâm hoặc máy tính nhúng.
Cổng giao tiếp RS232 tương thích.
Driver servo DC TODETECH.
Động cơ servo DC 400W.
Nguồn DC và các mạch bảo vệ phù hợp.
Đây là cấu trúc khái quát. Sơ đồ dây thực tế phải tuân theo tài liệu của đúng model.
5.2. Kết nối với ESP32 hoặc STM32
Nếu muốn sử dụng ESP32 hoặc STM32 để điều khiển, cần kiểm tra khả năng giao tiếp của vi điều khiển và driver. UART của vi điều khiển thường sử dụng mức logic điện áp thấp, trong khi RS232 sử dụng mức tín hiệu điện áp khác. Vì vậy, không được mặc định có thể nối trực tiếp chân UART của vi điều khiển vào cổng RS232.
Cần sử dụng mạch chuyển đổi giao tiếp phù hợp, xác nhận sơ đồ chân, tốc độ truyền và giao thức. Nếu driver yêu cầu điều khiển bằng xung thay vì lệnh RS232, cần triển khai phương án phát xung theo tài liệu kỹ thuật.
5.3. Kiểm tra trước khi vận hành
Trước khi chạy thử, cần xác nhận:
Cổng giao tiếp đúng chuẩn RS232.
Tốc độ truyền và cấu hình truyền thông.
Sơ đồ chân TX, RX và GND theo tài liệu.
Cấu trúc lệnh và phản hồi của driver.
Trạng thái lỗi và phương pháp dừng động cơ.
Phương án kiểm soát chuyển động khi mất kết nối.
6.1. Xe tự hành AGV
Động cơ servo DC 400W có thể được xem xét cho cơ cấu truyền động bánh xe AGV nếu công suất, mô-men xoắn và tốc độ đáp ứng yêu cầu. Việc lựa chọn cần dựa trên khối lượng xe, tải hàng, đường kính bánh xe, tỷ số truyền và điều kiện vận hành.
Đối với phiên bản không phanh, hệ thống phải có phương án dừng và giữ xe phù hợp. Nếu AGV làm việc trên dốc hoặc có nguy cơ trôi khi mất nguồn, cần đánh giá việc bổ sung phanh cơ khí hoặc giải pháp an toàn tương đương.
6.2. Robot di động
Trong robot di động, động cơ servo có thể được sử dụng để điều khiển bánh xe hoặc các cơ cấu truyền động. Giao tiếp RS232 có thể hỗ trợ tích hợp nếu driver và bộ điều khiển trung tâm sử dụng giao thức tương thích.
Cần tính toán tải, tốc độ, gia tốc, mô-men xoắn và khả năng điều khiển của toàn hệ thống trước khi lựa chọn.
6.3. Máy móc tự động hóa
Bộ servo DC có thể được xem xét cho các cơ cấu cấp liệu, băng tải định vị, bàn trượt hoặc thiết bị thao tác tự động. Tính phù hợp phụ thuộc vào tải trọng, độ chính xác, chu kỳ làm việc và khả năng kết nối với bộ điều khiển máy.
6.4. Cơ cấu truyền động dùng nguồn DC
Các hệ thống sử dụng nguồn DC có thể cân nhắc cấu hình 48V khi điện áp nguồn, driver và động cơ tương thích. Tuy nhiên, cần kiểm tra điện áp thực tế trong mọi trạng thái vận hành và khả năng cung cấp dòng điện của nguồn.
7.1. Xác định công suất và mô-men xoắn
Không nên chọn động cơ chỉ dựa trên công suất 400W. Cần tính toán mô-men xoắn yêu cầu tại trục động cơ, tải tĩnh, tải động, ma sát, tỷ số truyền và hiệu suất cơ khí.
Với AGV, cần tính thêm mô-men xoắn khi khởi động, tăng tốc, leo dốc và vận chuyển tải trọng lớn nhất.
7.2. Kiểm tra tốc độ
Tốc độ định mức của động cơ phải phù hợp với tốc độ chuyển động yêu cầu. Nếu có hộp số, dây đai hoặc cơ cấu truyền động khác, cần tính toán tốc độ đầu ra theo tỷ số truyền.
7.3. Xác nhận nguồn 48VDC
Cần đối chiếu điện áp danh định và điện áp thực tế của nguồn với dải đầu vào cho phép của driver. Đối với hệ thống dùng pin, cần tính đến điện áp khi pin đầy, khi gần hết pin và khi tải thay đổi.
7.4. Xác nhận giao tiếp RS232
Yêu cầu nhà cung cấp xác nhận RS232 có trên đúng mã driver và cung cấp tài liệu giao tiếp. Nếu cần điều khiển từ PLC, ESP32 hoặc STM32, cần kiểm tra giao thức và khả năng tích hợp trước khi thiết kế phần mềm.
7.5. Kiểm tra phiên bản không phanh
Xác nhận mã động cơ không phanh và kích thước cơ khí tương ứng. Các phiên bản khác nhau có thể có chiều dài thân, trục hoặc kích thước lắp đặt khác nhau.
Đồng thời, đánh giá yêu cầu dừng khẩn cấp và giữ tải của máy. Nếu ứng dụng yêu cầu giữ vị trí khi mất nguồn, cần thiết kế thêm giải pháp phù hợp.
- Sản phẩm tham khảo thêm: Bộ Động cơ và điều khiển servo DC TODETECH 48V,400 w, giao tiếp RS232 không phanh
- Video sản phẩm:
8.1. Lắp đặt động cơ
Cố định động cơ trên bề mặt cơ khí chắc chắn. Căn chỉnh trục với cơ cấu truyền động, tránh lệch tâm hoặc tạo lực hướng trục và hướng kính vượt giới hạn cho phép.
8.2. Lắp đặt driver
Bố trí driver ở vị trí thông thoáng, có khả năng tản nhiệt và thuận tiện cho việc kiểm tra. Đảm bảo môi trường lắp đặt đáp ứng yêu cầu về nhiệt độ, độ ẩm, bụi và rung động của nhà sản xuất.
8.3. Đấu nối nguồn DC
Sử dụng nguồn đúng dải điện áp được quy định cho driver. Kiểm tra cực tính, tiết diện dây, khả năng chịu dòng và các biện pháp bảo vệ trước khi cấp điện.
Không cấp nguồn chỉ dựa trên thông tin 48V nếu chưa xác nhận dải điện áp của đúng model driver.
8.4. Đấu nối động cơ và encoder
Kết nối động cơ và encoder theo sơ đồ chính thức. Không suy đoán chân tín hiệu dựa trên màu dây hoặc hình dạng đầu nối.
8.5. Đấu nối RS232
Sử dụng đúng sơ đồ chân và thiết bị chuyển đổi giao tiếp nếu cần. Kiểm tra cấu hình truyền thông và giao thức trước khi gửi lệnh điều khiển.
8.6. Chạy thử
Thực hiện chạy thử ở tốc độ thấp, không tải hoặc tải nhẹ trong điều kiện an toàn. Kiểm tra chiều quay, phản hồi encoder, khả năng dừng, giới hạn tốc độ và chức năng bảo vệ trước khi đưa hệ thống vào vận hành.
Động cơ không phanh không có phanh điện từ tích hợp để giữ trục khi cần thiết. Khi driver ngừng phát lệnh hoặc nguồn điện bị ngắt, khả năng dừng và giữ vị trí còn phụ thuộc vào quán tính, tải trọng, ma sát và cơ cấu truyền động.
Vì vậy, cần lưu ý:
Không sử dụng động cơ không phanh cho cơ cấu nâng hạ hoặc tải có nguy cơ rơi nếu chưa có giải pháp giữ tải an toàn.
Với AGV, đánh giá khả năng xe tiếp tục trôi sau khi dừng lệnh, đặc biệt trên mặt nghiêng.
Thiết kế dừng khẩn cấp và biện pháp ngăn chuyển động ngoài ý muốn.
Không coi chức năng bảo vệ của driver là giải pháp an toàn duy nhất.
Ngắt nguồn và tuân thủ hướng dẫn của nhà sản xuất trước khi đấu nối hoặc bảo trì.
Động cơ servo DC TODETECH 48V 400W không phanh có dùng được cho AGV không?
Có thể xem xét sử dụng nếu công suất, mô-men xoắn, tốc độ, điện áp và driver đáp ứng yêu cầu của AGV. Do không có phanh điện từ tích hợp, cần đánh giá thêm phương án dừng và giữ xe.
Driver servo có hỗ trợ RS232 không?
Tài liệu giới thiệu dòng TSDA có đề cập RS232, nhưng chức năng cụ thể phụ thuộc vào từng model. Cần xác nhận cổng RS232 có hỗ trợ điều khiển, giám sát hay chỉ dùng để cấu hình.
Có thể dùng nguồn 48V cho driver không?
Tài liệu thể hiện một số driver có dải đầu vào 18–60VDC hoặc 24–80VDC. Cần xác nhận đúng mã driver, điện áp nguồn thực tế và khả năng tương thích với động cơ trước khi cấp điện.
Động cơ 400W có tốc độ 3000 vòng/phút không?
Theo bảng cấu hình, nhóm động cơ 400W có phiên bản tốc độ định mức 3000 vòng/phút. Cần xác nhận thông số của đúng mã động cơ trước khi thiết kế hệ truyền động.
Có thể điều khiển bằng ESP32 hoặc STM32 không?
Có thể triển khai nếu phần cứng và giao thức của bộ điều khiển tương thích với driver. Cần xác nhận chuẩn giao tiếp, mức điện áp tín hiệu, sơ đồ chân và cấu trúc lệnh. Không nối trực tiếp UART mức logic của vi điều khiển vào RS232 nếu chưa có mạch chuyển đổi phù hợp.
Phiên bản không phanh phù hợp với ứng dụng nào?
Phiên bản không phanh có thể phù hợp với các cơ cấu không yêu cầu phanh điện từ tích hợp hoặc đã có phương án dừng và giữ tải riêng. Với cơ cấu nâng hạ, xe chạy trên dốc hoặc hệ thống yêu cầu giữ vị trí khi mất nguồn, cần đánh giá kỹ giải pháp an toàn.
CENTECH cung cấp thiết bị và giải pháp phục vụ tự động hóa công nghiệp, hệ thống AGV, robot di động và điều khiển chuyển động.
Website: https://thietbiagv.com
Điện thoại: 0969 719 828
Khi yêu cầu tư vấn bộ động cơ và điều khiển servo DC TODETECH 48V 400W giao tiếp RS232 không phanh, khách hàng nên cung cấp thông tin về tải trọng, tốc độ, mô-men xoắn, điện áp nguồn, phương thức điều khiển và yêu cầu dừng an toàn để xác định cấu hình động cơ và driver phù hợp.
Trước khi đặt hàng, cần xác nhận chính xác mã động cơ không phanh, điện áp 48V, công suất 400W, giao tiếp RS232 và model driver tương thích với nhà cung cấp.
Rút gọn phần cảnh báo lặp lại tách rõ thông số đã xác nhận