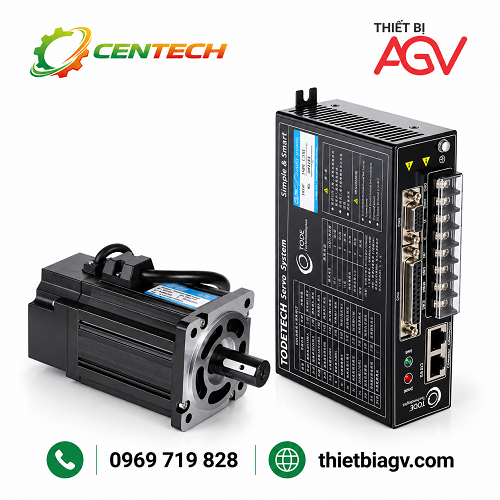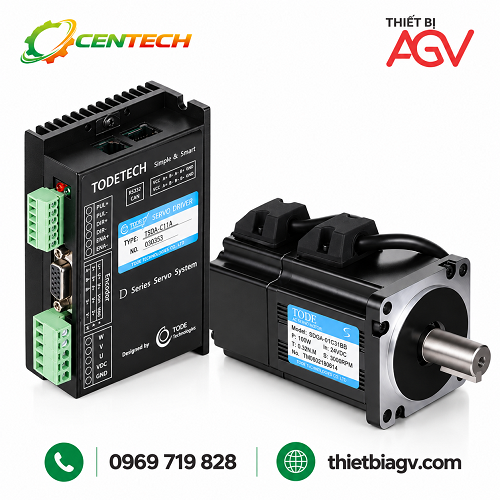
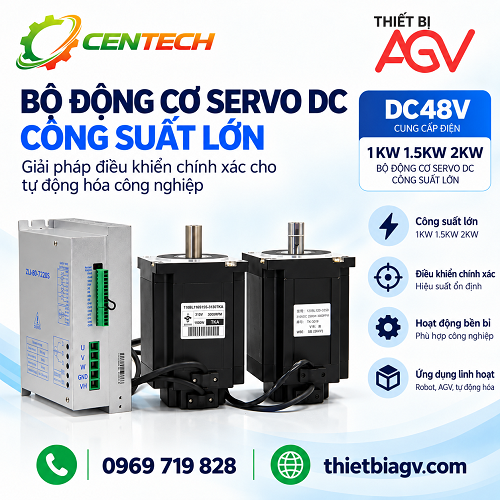
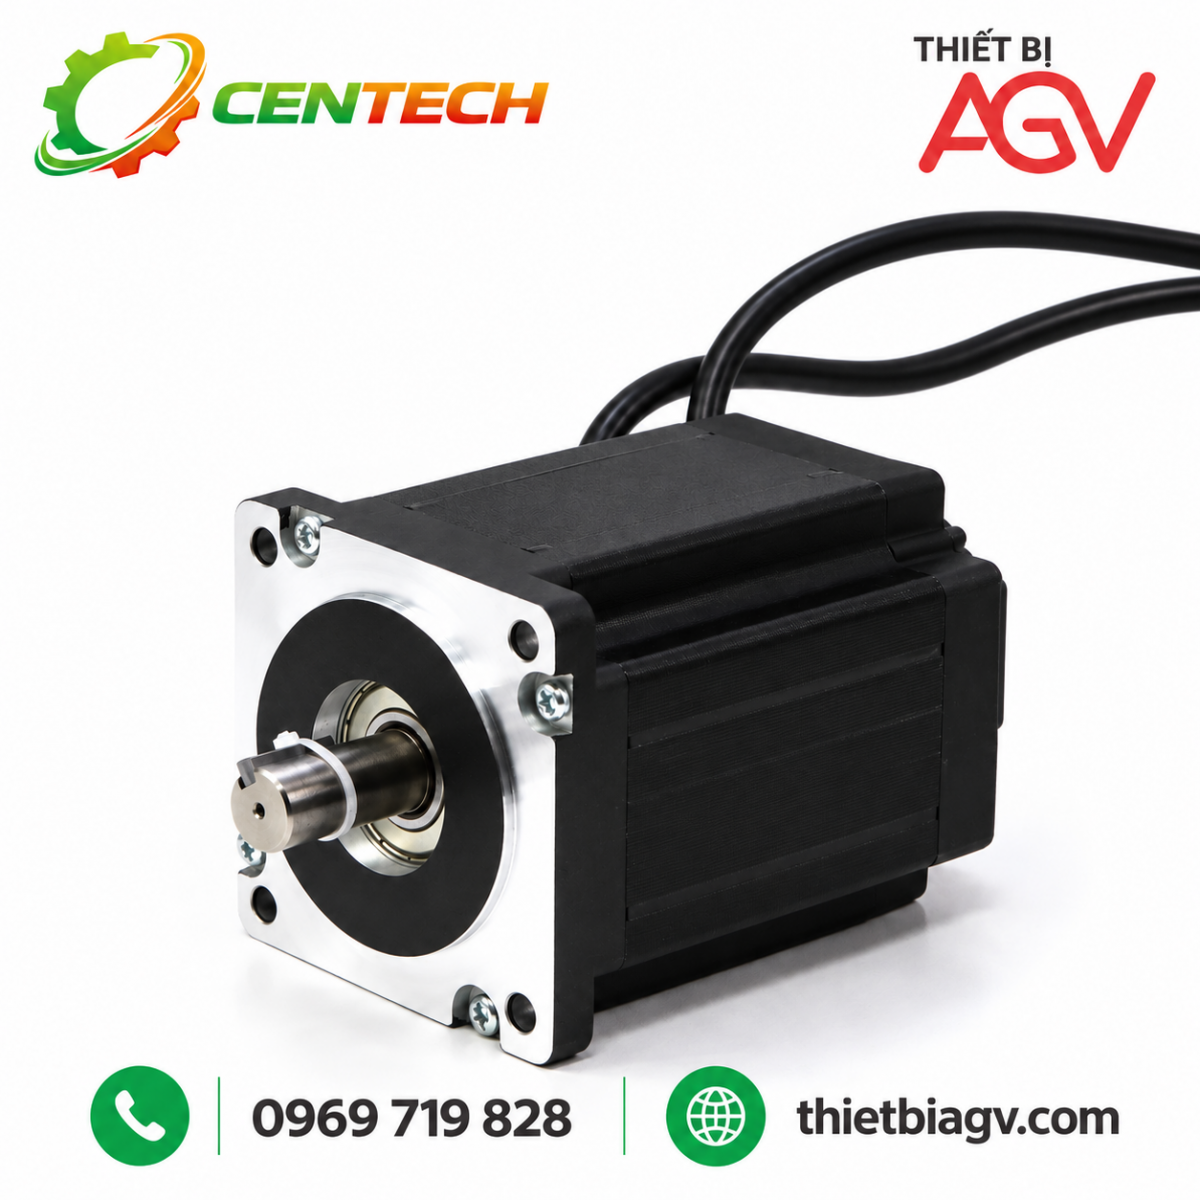
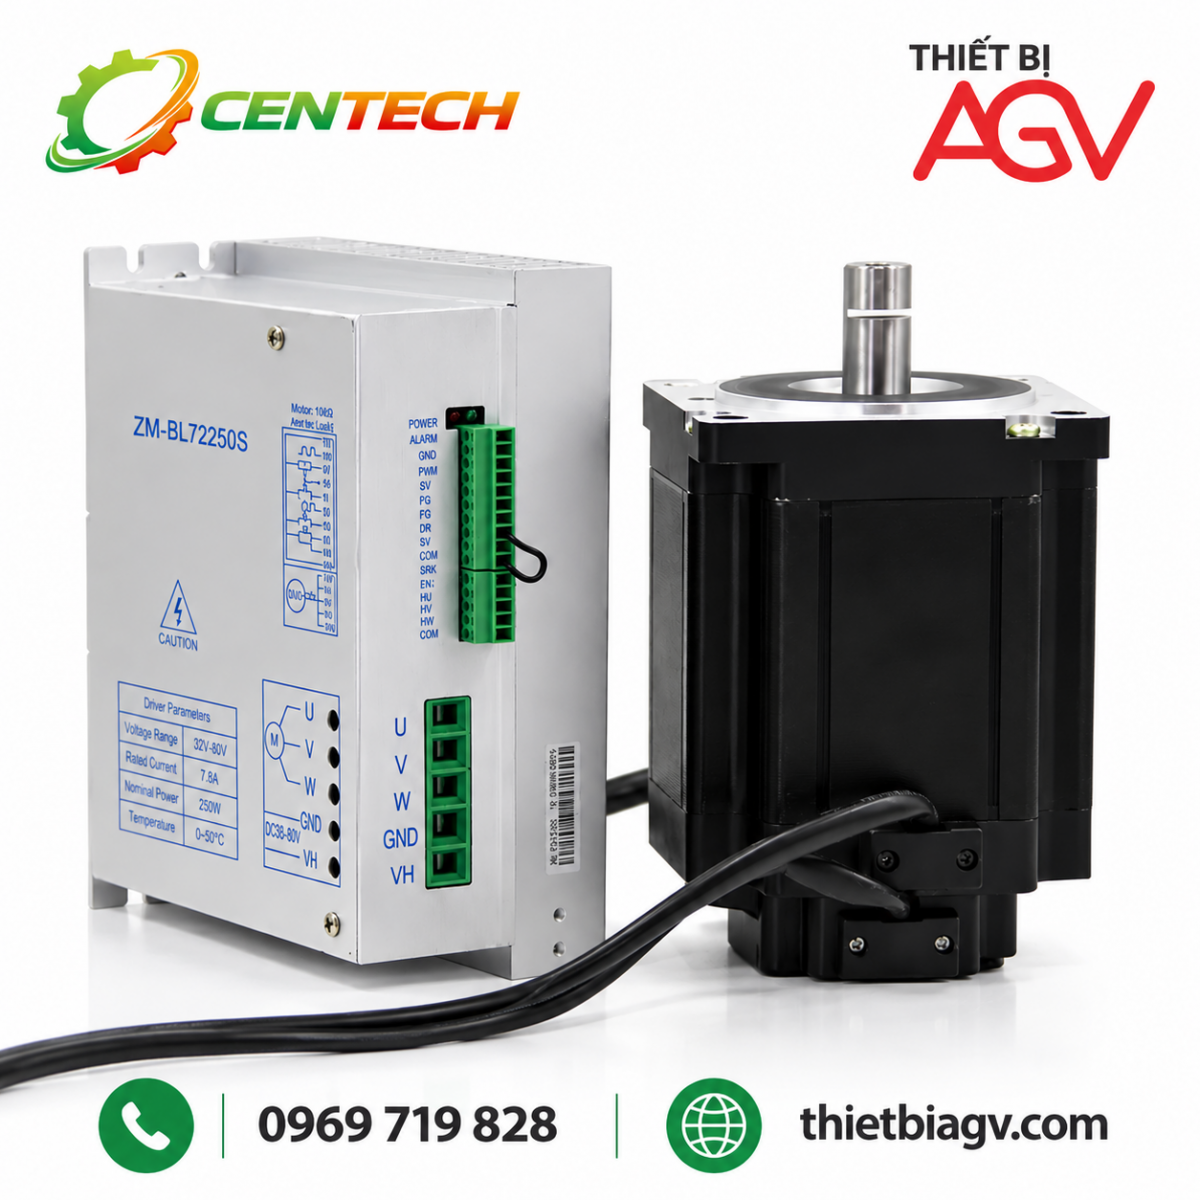
Bộ động cơ không chổi than DC 48V kèm driver điều khiển là giải pháp truyền động dành cho các hệ thống cần công suất lớn, tốc độ cao và khả năng điều khiển tốc độ linh hoạt. Sản phẩm gồm động cơ BLDC và bộ điều khiển chuyên dụng, phù hợp để tích hợp vào xe tự hành AGV, robot di động, thiết bị vận chuyển và máy móc tự động hóa công nghiệp.
Dòng sản phẩm được giới thiệu với các mức công suất 1KW, 1.5KW và 2KW, điện áp định mức 48VDC và tốc độ định mức 3000 vòng/phút. Tùy phiên bản, động cơ có mô-men xoắn định mức từ 3.2Nm đến 6.4Nm, đáp ứng các yêu cầu truyền động khác nhau.
Driver đi kèm có nhãn thông số thể hiện dải điện áp đầu vào DC36-60V, hỗ trợ kết nối động cơ ba pha U, V, W và tín hiệu Hall. Bộ điều khiển có các đầu nối tín hiệu phục vụ việc điều khiển và thiết lập tốc độ.
Khi lựa chọn bộ động cơ, người dùng cần xác nhận công suất động cơ, dòng điện định mức, khả năng chịu dòng của driver và phương thức điều khiển để bảo đảm hệ thống phù hợp với tải thực tế.
2.1. Động cơ không chổi than công suất lớn
Động cơ BLDC sử dụng chuyển mạch điện tử thay cho cơ cấu chổi than và cổ góp cơ khí. Thiết kế này phù hợp với các ứng dụng truyền động cần vận hành thường xuyên, điều khiển tốc độ và tích hợp vào hệ thống tự động hóa.
Dòng sản phẩm có các lựa chọn công suất 1KW, 1.5KW và 2KW. Người dùng có thể lựa chọn phiên bản phù hợp với khối lượng tải, tốc độ vận hành, mô-men xoắn yêu cầu và chu kỳ làm việc của thiết bị.
2.2. Sử dụng nguồn DC 48V
Động cơ sử dụng điện áp định mức 48VDC, phù hợp để xem xét trong các hệ thống truyền động sử dụng nguồn điện một chiều như xe tự hành, robot di động và thiết bị vận chuyển nội bộ.
Driver trong hình ảnh sản phẩm có nhãn dải điện áp đầu vào DC36-60V. Tuy nhiên, cần kiểm tra thông số của đúng phiên bản trước khi cấp nguồn, đồng thời tính đến biến động điện áp của bộ pin và dòng điện khi động cơ khởi động hoặc tăng tốc.
2.3. Tốc độ định mức 3000 vòng/phút
Các phiên bản động cơ 1KW, 1.5KW và 2KW trong bảng thông số được giới thiệu có tốc độ định mức 3000 vòng/phút.
Tốc độ này có thể đáp ứng nhiều cơ cấu truyền động quay. Khi sử dụng cho bánh xe AGV, băng tải hoặc cơ cấu kéo tải, người thiết kế cần tính toán thêm đường kính bánh xe, tỷ số truyền và tốc độ đầu ra thực tế.
2.4. Phản hồi Hall 120 độ
Bảng thông số động cơ thể hiện phương thức cảm biến Hall với góc điện 120 độ. Tín hiệu Hall được sử dụng để hỗ trợ driver xác định trạng thái vị trí rotor và thực hiện quá trình chuyển mạch điện tử.
Khi đấu nối, cần kiểm tra đúng sơ đồ dây pha U, V, W và dây tín hiệu Hall theo tài liệu của nhà sản xuất. Không nên suy đoán thứ tự dây chỉ dựa trên màu dây hoặc hình dáng đầu nối.
2.5. Driver điều khiển chuyên dụng
Driver trong hình ảnh có vỏ kim loại, đầu nối động lực và đầu nối tín hiệu. Nhãn thiết bị thể hiện các thông số chính gồm điện áp đầu vào DC36-60V, dòng điện đầu vào 0-50A, công suất tối đa 2400W và dải tốc độ được ghi từ 100 đến 10000 vòng/phút.
Các thông số này là thông tin trên driver minh họa, không đồng nghĩa driver có thể vận hành mọi động cơ trong dải công suất của dòng sản phẩm. Cần xác nhận khả năng tương thích của từng tổ hợp động cơ và driver trước khi đặt hàng.
3.1. Phiên bản động cơ 1KW
Theo bảng thông số trong hình ảnh sản phẩm, phiên bản động cơ 1KW có các thông số sau:
|
Thông số |
Giá trị |
|
Loại động cơ |
Động cơ DC không chổi than BLDC |
|
Công suất định mức |
1000W |
|
Điện áp định mức |
48VDC |
|
Tốc độ định mức |
3000 vòng/phút |
|
Mô-men xoắn định mức |
3.2Nm |
|
Dòng điện định mức |
28Arms |
|
Số đôi cực |
4 |
|
Cảm biến |
Hall, góc điện 120 do |
|
Hằng số mô-men xoắn |
0.114Nm/Arms |
|
Mô-men quán tính rotor |
7.3 x 10-⁴ kg m2 |
|
Chiều dài tổng thể |
137mm |
|
Khối lượng |
5.7kg |
|
Cấp bảo vệ |
IP54 |
|
Cấp cách điện |
Class B |
Phiên bản 1KW phù hợp để xem xét cho các hệ thống truyền động công suất lớn vừa, cơ cấu kéo tải và máy móc cần tốc độ quay cao. Khả năng đáp ứng thực tế cần được đánh giá theo mô-men tải, thời gian tăng tốc và điều kiện tản nhiệt.
3.2. Phiên bản động cơ 1.5KW
Thông số được thể hiện trong bảng của phiên bản 1.5KW như sau:
|
Thông số |
Giá trị |
|
Loại động cơ |
Động cơ DC không chổi than BLDC |
|
Công suất định mức |
1500W |
|
Điện áp định mức |
48VDC |
|
Tốc độ định mức |
3000 vòng/phút |
|
Mô-men xoắn định mức |
4.8Nm |
|
Dòng điện định mức |
39A |
|
Số đôi cực |
4 |
|
Cảm biến |
Hall, góc điện 120 do |
|
Hằng số mô-men xoắn |
0.123Nm/Arms |
|
Mô-men quán tính rotor |
11 x 10-⁴ kg m2 |
|
Chiều dài tổng thể |
167mm |
|
Khối lượng |
6.7kg |
|
Cấp bảo vệ |
IP54 |
|
Cấp cách điện |
Class B |
So với phiên bản 1KW, động cơ 1.5KW có công suất và mô-men xoắn định mức cao hơn. Đây là lựa chọn có thể cân nhắc cho hệ thống cần tăng khả năng kéo tải hoặc duy trì tốc độ khi tải lớn hơn, với điều kiện driver và nguồn cấp đáp ứng yêu cầu.
3.3. Phiên bản động cơ 2KW
Phiên bản 2KW được giới thiệu với các thông số sau:
|
Thông số |
Giá trị |
|
Loại động cơ |
Động cơ DC không chổi than BLDC |
|
Công suất định mức |
2000W |
|
Điện áp định mức |
48VDC |
|
Tốc độ định mức |
3000 vòng/phút |
|
Mô-men xoắn định mức |
6.4Nm |
|
Dòng điện định mức |
52A |
|
Số đôi cực |
4 |
|
Cảm biến |
Hall, góc điện 120 do |
|
Hằng số mô-men xoắn |
0.123Nm/Arms |
|
Mô-men quán tính rotor |
14.6 x 10-⁴ kg m2 |
|
Chiều dài tổng thể |
197mm |
|
Khối lượng |
7kg |
|
Cấp bảo vệ |
IP54 |
|
Cấp cách điện |
Class B |
Phiên bản 2KW dành cho các ứng dụng cần công suất và mô-men xoắn cao hơn trong cùng dòng sản phẩm. Khi sử dụng, cần chú ý đến dòng điện cấp, tiết diện dây dẫn, khả năng tản nhiệt và giới hạn dòng của driver.
Lưu ý kỹ thuật: Bảng thông số động cơ 2KW ghi dòng định mức 52A, trong khi nhãn driver minh họa ghi dòng điện đầu vào 0-50A. Vì vậy, không nên mặc định driver này phù hợp với động cơ 2KW. Cần xác nhận đúng mã driver và khả năng chịu dòng liên tục trước khi sử dụng.
Theo nhãn trên thiết bị trong hình ảnh, driver có các thông số sau:
|
Thông số |
Giá trị thể hiện trên nhãn |
|
Điện áp đầu vào |
DC36-60V |
|
Dòng điện đầu vào |
0-50A |
|
Công suất tối đa |
2400W |
|
Dải tốc độ |
100-10000 vòng/phút |
|
Đầu ra động cơ |
U, V, W |
|
Tín hiệu phản hồi |
Hall |
|
Chỉ báo trạng thái |
LED nguồn và LED cảnh báo |
Các thông số trên cần được đối chiếu với tài liệu của đúng mã driver. Dòng điện cực đại được ghi trên nhãn không nhất thiết là dòng làm việc liên tục trong mọi điều kiện; khả năng tải thực tế còn phụ thuộc vào nhiệt độ, tản nhiệt và chế độ vận hành.
4.1. Đầu nối động lực
Các đầu U, V, W dùng để kết nối với ba pha của động cơ BLDC. Nguồn DC được đấu vào đúng cực nguồn theo sơ đồ của nhà sản xuất.
Trước khi cấp điện, cần kiểm tra điện áp, cực tính nguồn, tiết diện dây và sơ đồ đấu nối. Không đảo dây hoặc thay đổi kết nối khi thiết bị đang được cấp điện.
4.2. Đầu nối tín hiệu Hall
Driver sử dụng tín hiệu Hall để hỗ trợ điều khiển chuyển mạch động cơ. Việc đấu sai dây Hall hoặc dây pha có thể khiến động cơ không khởi động, quay không ổn định hoặc phát sinh lỗi.
Cần sử dụng đúng sơ đồ chân và cấu hình được cung cấp cho bộ động cơ cụ thể.
4.3. Điều khiển tốc độ và chiều quay
Hình ảnh sơ đồ kết nối thể hiện các chân tín hiệu như DIR, VSP và nguồn tham chiếu 5V. Đây có thể là các đầu nối liên quan đến chiều quay và lệnh tốc độ, nhưng chức năng điện, dải tín hiệu và cách đấu cụ thể phải được xác nhận theo tài liệu driver.
Không nên tự đấu trực tiếp tín hiệu từ PLC, ESP32 hoặc STM32 khi chưa kiểm tra mức điện áp logic và yêu cầu đầu vào của driver.
5.1. Xe tự hành AGV và AMR
Động cơ BLDC 48V công suất 1KW-2KW có thể được xem xét cho hệ thống truyền động bánh xe hoặc cơ cấu kéo của xe tự hành, nếu mô-men xoắn và tốc độ phù hợp với thiết kế.
Khi lựa chọn động cơ cho AGV, cần tính toán:
Khối lượng xe và tải trọng hàng hóa.
Đường kính bánh xe và tỷ số truyền.
Tốc độ di chuyển tối đa.
Mô-men xoắn khi khởi động, tăng tốc và leo dốc.
Chu kỳ dừng, chạy và tần suất vận hành.
Điện áp pin, dòng điện và công suất nguồn.
Khả năng điều khiển tốc độ, chiều quay và dừng an toàn.
Không nên chọn động cơ chỉ dựa trên công suất danh định. Khả năng kéo tải còn phụ thuộc vào mô-men xoắn, cơ cấu truyền động và điều kiện vận hành thực tế.
5.2. Robot di động và thiết bị vận chuyển
Động cơ có thể được cân nhắc cho robot di động, xe vận chuyển hàng hóa hoặc các thiết bị cần truyền động điện một chiều công suất lớn.
Đối với robot sử dụng hai bánh chủ động, cần tính toán riêng mô-men xoắn cho từng bánh và bảo đảm hai bộ điều khiển có thể phối hợp theo phương án điều khiển của hệ thống.
5.3. Băng tải và cơ cấu truyền động
Động cơ BLDC có thể được tích hợp vào băng tải, cơ cấu cấp liệu và các thiết bị truyền động quay. Trong trường hợp cần tốc độ đầu ra thấp hơn 3000 vòng/phút, có thể xem xét sử dụng hộp giảm tốc hoặc cơ cấu truyền động phù hợp.
Khi thiết kế, cần kiểm tra mô-men xoắn đầu ra, hiệu suất truyền động, lực tác động lên trục và yêu cầu vận hành liên tục.
5.4. Máy móc tự động hóa công nghiệp
Các phiên bản 1KW, 1.5KW và 2KW có thể được xem xét cho máy móc cần điều chỉnh tốc độ và tích hợp điều khiển điện tử. Khả năng tích hợp với PLC hoặc bộ điều khiển nhúng phụ thuộc vào giao diện điều khiển thực tế của driver.
- Sản phẩm tham khảo thêm: Động cơ 5882-50ZY
- Video sản phẩm:
6.1. Khi nào nên chọn động cơ 1KW?
Động cơ 1KW có mô-men xoắn định mức 3.2Nm và tốc độ định mức 3000 vòng/phút theo bảng thông số. Phiên bản này có thể phù hợp với cơ cấu truyền động cần công suất thấp hơn so với hai phiên bản còn lại.
Cần xác định tải thực tế, thời gian tăng tốc và chu kỳ làm việc trước khi quyết định.
6.2. Khi nào nên chọn động cơ 1.5KW?
Động cơ 1.5KW có mô-men xoắn định mức 4.8Nm. Phiên bản này có thể được cân nhắc khi yêu cầu tải cao hơn phiên bản 1KW nhưng vẫn cần giữ kích thước và khối lượng trong giới hạn thiết kế.
6.3. Khi nào nên chọn động cơ 2KW?
Động cơ 2KW có mô-men xoắn định mức 6.4Nm và dòng điện định mức 52A theo bảng thông số. Phiên bản này cần được lựa chọn cùng driver có khả năng đáp ứng dòng điện và công suất phù hợp.
Với driver minh họa có nhãn dòng đầu vào tối đa 50A, cần xác nhận lại cấu hình trước khi ghép với động cơ 2KW.
7.1. Lắp đặt cơ khí
Cố định động cơ trên bề mặt đủ cứng vững, căn chỉnh trục với cơ cấu truyền động và kiểm tra kích thước mặt bích, đường kính trục, vị trí lỗ bắt vít.
Bản vẽ trong hình ảnh thể hiện mặt bích kích thước ngoài khoảng 110 x 110mm cho các phiên bản được minh họa. Kích thước trục, chiều dài thân và vị trí lỗ cần được đối chiếu theo đúng phiên bản công suất trước khi gia công gá lắp.
7.2. Đấu nối nguồn DC 48V
Sử dụng nguồn DC phù hợp với dải điện áp cho phép của driver. Nguồn cần đáp ứng dòng điện khi khởi động và khi tải tăng, đồng thời có biện pháp bảo vệ quá dòng và ngắn mạch phù hợp.
Với hệ thống dùng pin, cần tính đến điện áp khi pin đầy, khi pin gần cạn và biến động điện áp trong quá trình tăng tốc.
7.3. Đấu nối động cơ và Hall
Kết nối các dây U, V, W và dây Hall theo đúng sơ đồ của nhà sản xuất. Kiểm tra kỹ đầu nối, cách điện và thứ tự chân trước khi cấp nguồn.
7.4. Chạy thử
Thực hiện chạy thử ở tốc độ thấp, chưa tải hoặc tải nhẹ trong khu vực an toàn. Kiểm tra chiều quay, phản hồi Hall, tiếng ồn, nhiệt độ, dòng điện và trạng thái cảnh báo của driver trước khi đưa vào vận hành chính thức.
Không cấp điện áp vượt giới hạn cho phép của driver.
Không lựa chọn driver chỉ dựa vào công suất ghi trên nhãn.
Kiểm tra khả năng chịu dòng liên tục của driver và nguồn cấp.
Bảo đảm tản nhiệt phù hợp cho động cơ và bộ điều khiển.
Kiểm tra sơ đồ dây pha và dây Hall trước khi cấp nguồn.
Không đấu nối hoặc tháo dây khi thiết bị đang hoạt động.
Thiết kế cơ chế dừng khẩn cấp và bảo vệ cơ khí cho AGV, robot hoặc máy tự động.
Xác nhận cấp bảo vệ IP54 theo điều kiện lắp đặt thực tế; không mặc định thiết bị phù hợp với mọi môi trường bụi, nước hoặc hóa chất.
Động cơ BLDC 48V có những mức công suất nào?
Theo hình ảnh sản phẩm, dòng động cơ được giới thiệu có các phiên bản 1KW, 1.5KW và 2KW.
Tốc độ định mức của động cơ là bao nhiêu?
Các bảng thông số được cung cấp thể hiện tốc độ định mức 3000 vòng/phút cho ba phiên bản 1KW, 1.5KW và 2KW.
Driver có thể sử dụng với nguồn pin 48V không?
Nhãn driver minh họa thể hiện dải điện áp DC36-60V. Tuy nhiên, cần xác nhận đúng mã driver và kiểm tra điện áp thực tế của bộ pin trước khi sử dụng.
Động cơ có sử dụng cảm biến Hall không?
Có. Bảng thông số thể hiện cảm biến Hall với góc điện 120 độ. Cần đấu nối theo sơ đồ chính thức của đúng phiên bản.
Driver trong hình có phù hợp với động cơ 2KW không?
Chưa thể khẳng định chỉ dựa trên hình ảnh. Động cơ 2KW được ghi dòng định mức 52A, trong khi nhãn driver minh họa ghi dòng điện đầu vào 0-50A. Cần nhà cung cấp xác nhận driver phù hợp với động cơ 2KW hoặc cung cấp model driver có thông số đáp ứng yêu cầu.
Có thể điều khiển động cơ bằng PLC, ESP32 hoặc STM32 không?
Có thể xem xét nếu driver hỗ trợ giao diện điều khiển tương ứng. Cần xác nhận phương thức nhận lệnh, mức điện áp logic, sơ đồ chân và tài liệu giao tiếp trước khi tích hợp. Hình ảnh hiện có chưa đủ căn cứ để khẳng định driver hỗ trợ RS232, RS485, CAN hoặc Modbus.
CENTECH cung cấp thiết bị và giải pháp phục vụ tự động hóa công nghiệp, hệ thống AGV, robot di động và điều khiển truyền động. Khách hàng có thể liên hệ để trao đổi về công suất, điện áp, mô-men xoắn, tốc độ và khả năng tích hợp của bộ động cơ không chổi than DC 48V.
Điện thoại: 0969719828
Website: thietbiagv.comthietbiagv.com
Khi yêu cầu tư vấn, khách hàng nên cung cấp công suất động cơ, điện áp nguồn, mô-men xoắn, tốc độ, dòng điện, phương thức điều khiển và ứng dụng thực tế để xác định cấu hình động cơ BLDC và driver phù hợp.